Формула-1
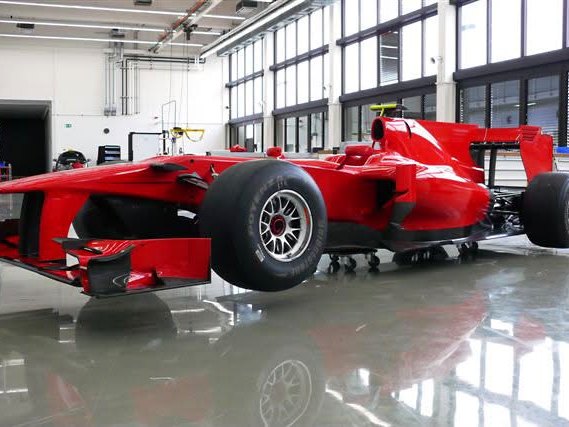
Код керування, що має поводитися однаково на кожному колі — детермінований тайминг задач, калібровані карти та трафік CAN у межах бюджету.
Вбудоване ПЗОдна команда пише програмне забезпечення, проєктує апаратну частину для нього й випробовує обидва на власних HIL-стендах.
Firmware реального часу, моделі Simulink і логіка FPGA, розроблені за ISO 26262 та DO-178C.
02Платформи з калібруванням через XCP — від макетної плати до серійного блока керування.
03Стенди симуляції в реальному часі й автоматизовані тести — до будь-якого постачання.
04Проєктування, специфікація та валідація джгутів за стандартами MIL і автоспорту.
05Драйвер сервоклапана scSVD2 та блок керування scVCU.
Де працює наше вбудоване ПЗ. Кожна дисципліна нижче задає тайминг, надійність і діагностику, під які пишеться код.
Код керування, що має поводитися однаково на кожному колі — детермінований тайминг задач, калібровані карти та трафік CAN у межах бюджету.
Вбудоване ПЗ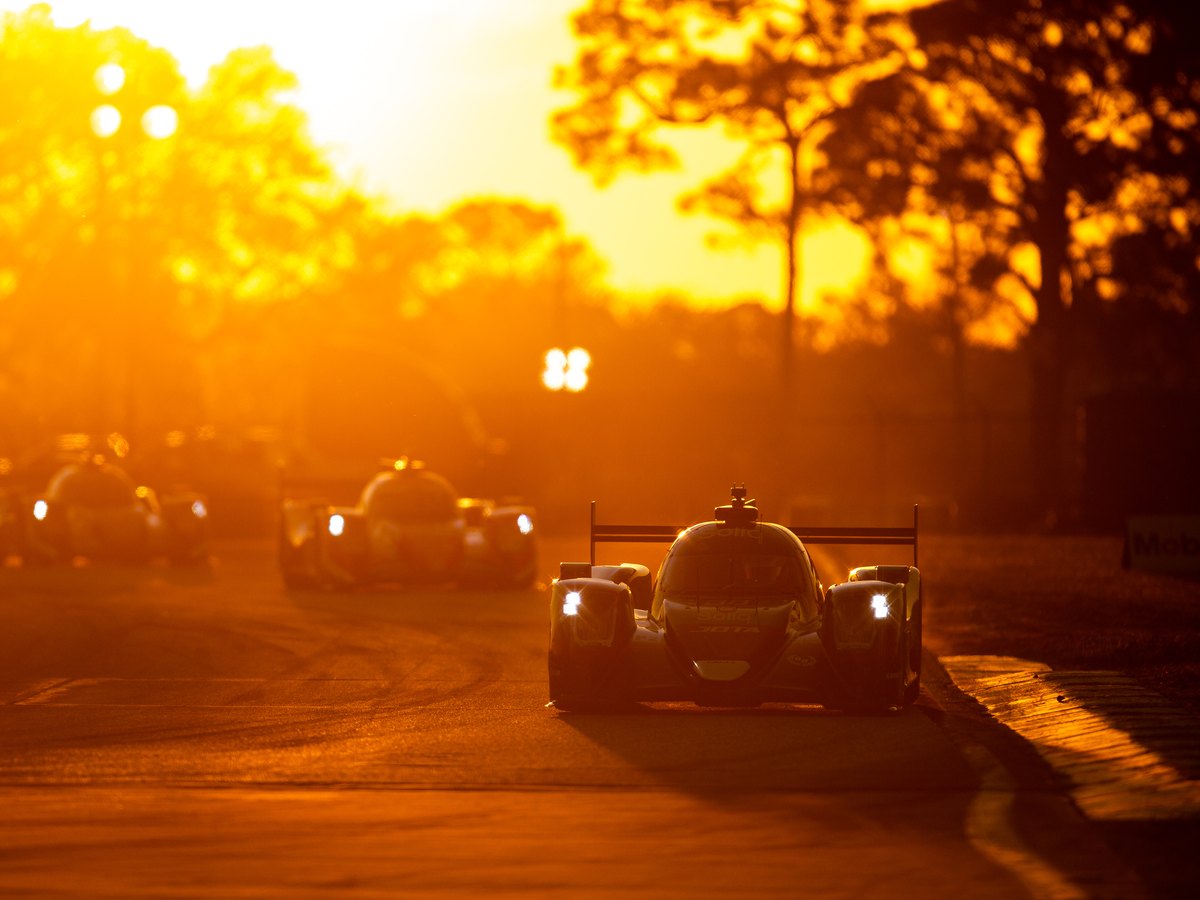
Двадцять чотири години без перезапуску: сторожові таймери, обробка відмов і діагностика, за яких проблему видно з піт-лейну, а не після фінішу.
Вбудоване ПЗ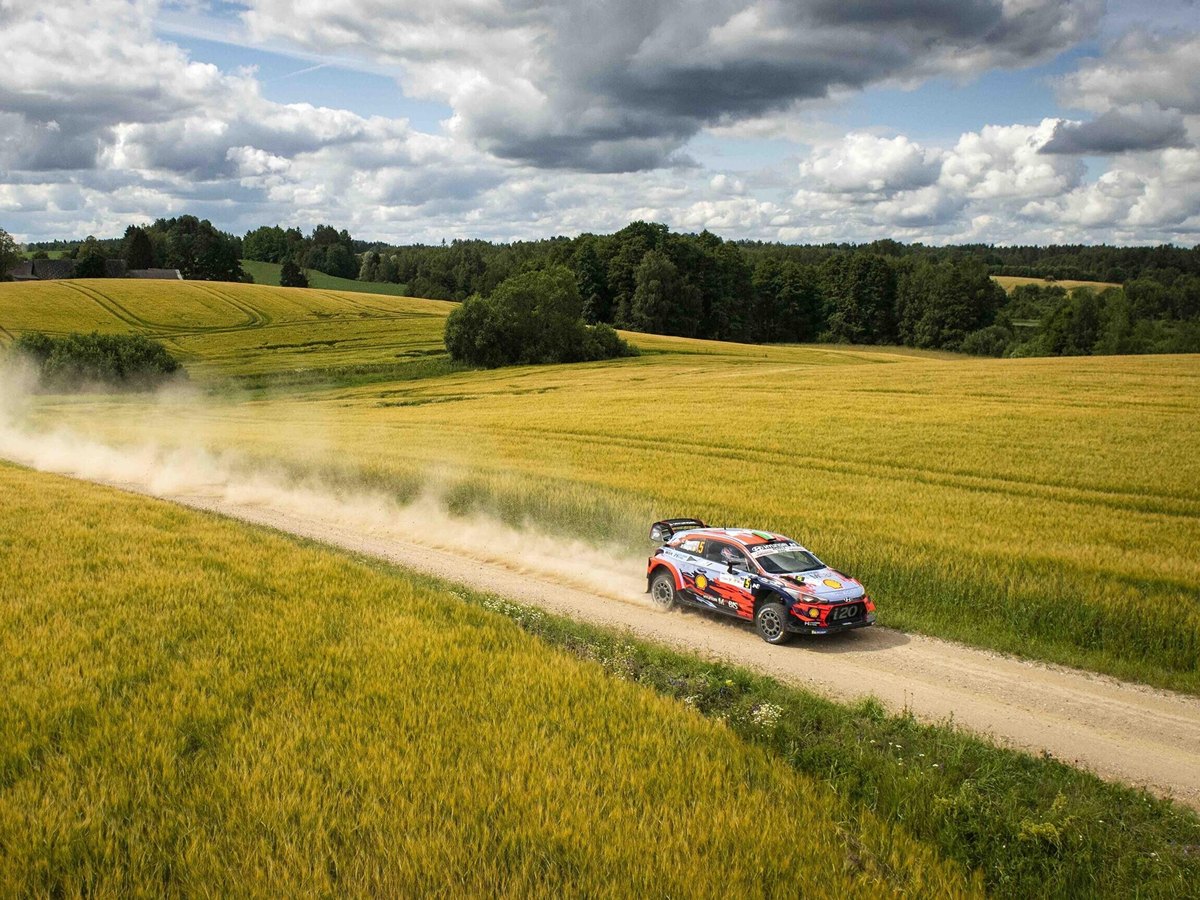
Вбудоване керування для гравію, спеки та вібрації — надійна робота з входами/виходами, стійке журналювання та конфігурація, що змінюється між спецділянками.
Вбудоване ПЗ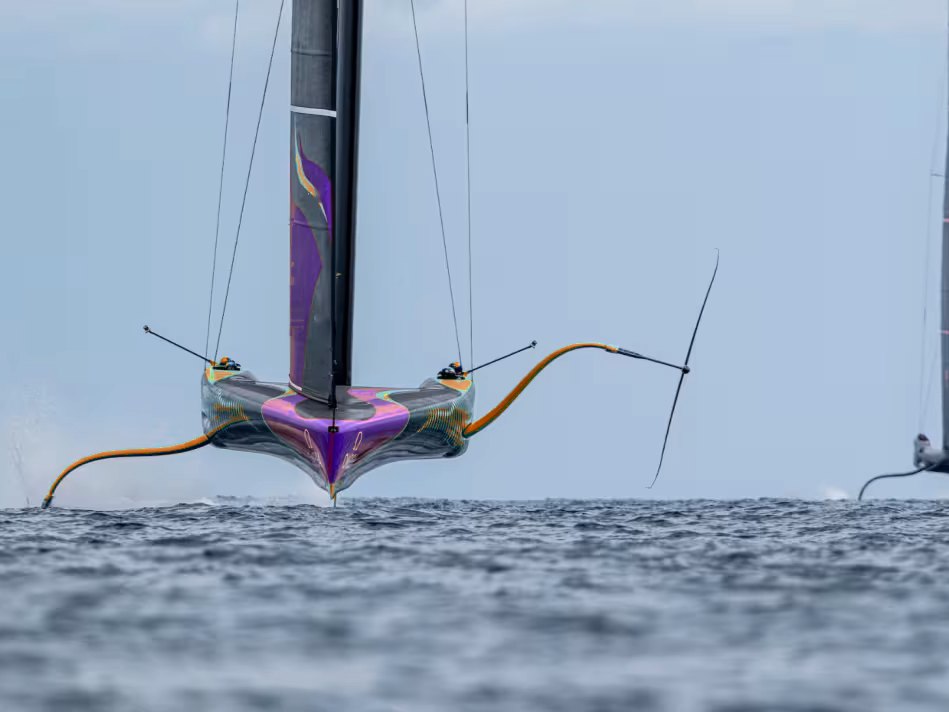
Навантаження такелажу, положення фойлів і суднова вимірювальна апаратура об’єднані в реальному часі, щоб екіпаж і берегова команда бачили однакові числа.
Вбудоване ПЗАлгоритми керування змодельовані в MATLAB/Simulink і специфіковані разом з апаратною частиною.
Вбудований C, логіка FPGA та апаратна частина — від однієї команди.
Перед постачанням перевіряється на наших HIL-стендах у всіх режимах роботи.