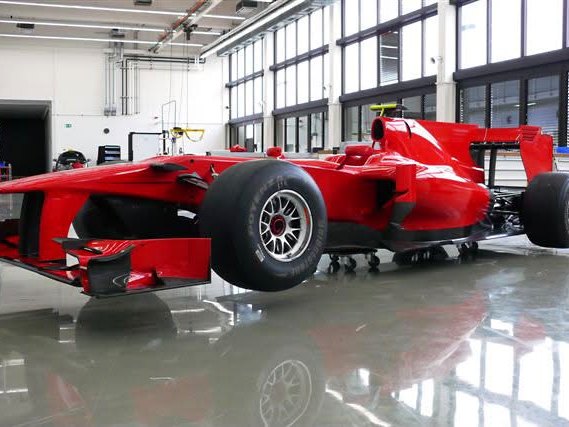
Formel 1
Regelungscode, der sich in jeder Runde identisch verhalten muss — deterministisches Task-Timing, kalibrierbare Kennfelder und CAN-Last, die im Budget bleibt.
Embedded-SoftwareEin Team schreibt die Software, entwickelt die Hardware, auf der sie läuft, und prüft beides auf eigenen HIL-Prüfständen.
Echtzeit-Firmware, Simulink-Modelle und FPGA-Logik nach ISO 26262 und DO-178C.
02Über XCP kalibrierbare Plattformen — vom Prototypenboard bis zum Seriensteuergerät.
03Echtzeit-Simulationsprüfstände und automatisierte Tests, bevor etwas ausgeliefert wird.
04Kabelbaum-Entwicklung, -Spezifikation und -Validierung nach MIL- und Motorsport-Standard.
05Der Servoventil-Treiber scSVD2 und das Fahrzeugsteuergerät scVCU.
Wo unsere Embedded-Software läuft. Jede Disziplin unten bestimmt Timing, Robustheit und Diagnose, für die der Code geschrieben wird.
Regelungscode, der sich in jeder Runde identisch verhalten muss — deterministisches Task-Timing, kalibrierbare Kennfelder und CAN-Last, die im Budget bleibt.
Embedded-Software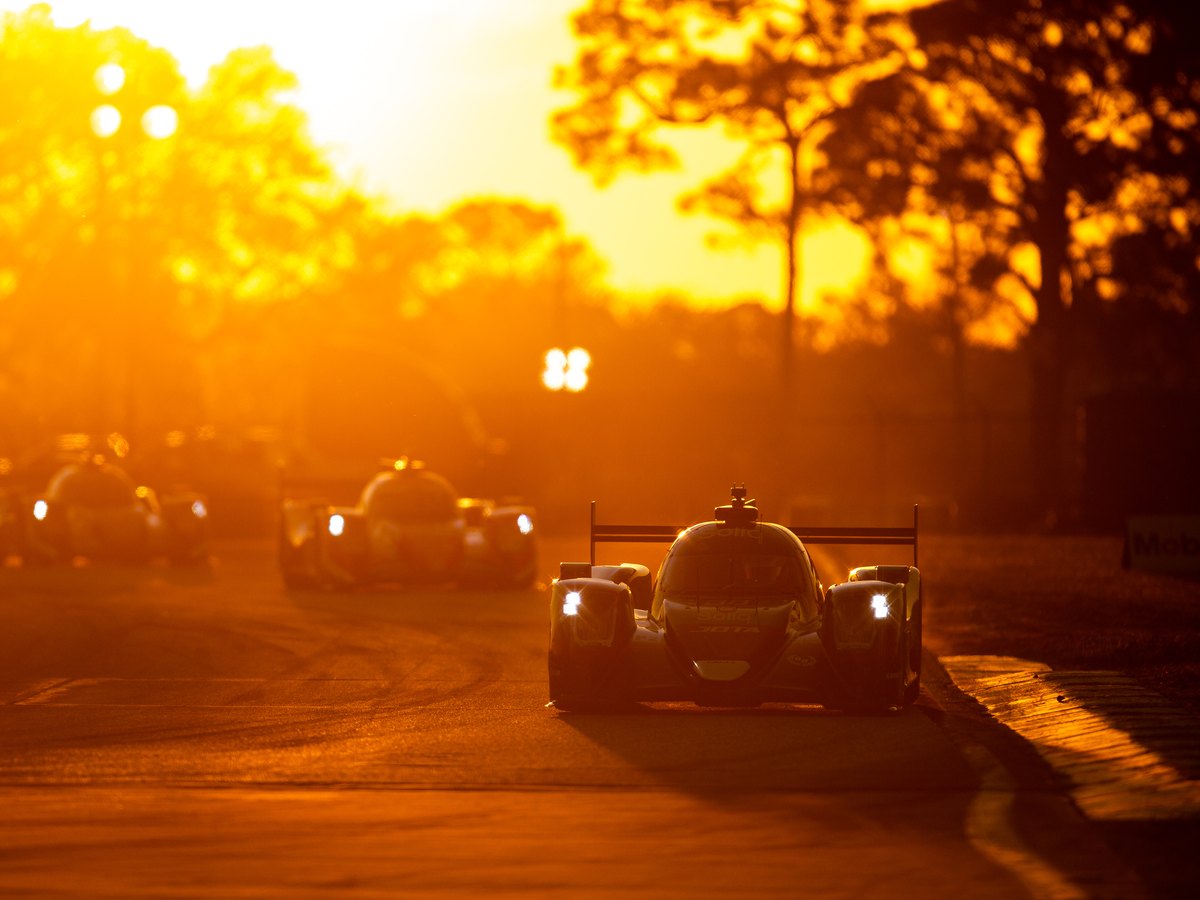
Vierundzwanzig Stunden ohne Reset: Watchdogs, Fehlerbehandlung und Diagnose so ausgelegt, dass ein Problem schon an der Box sichtbar wird und nicht erst nach der Zielflagge.
Embedded-Software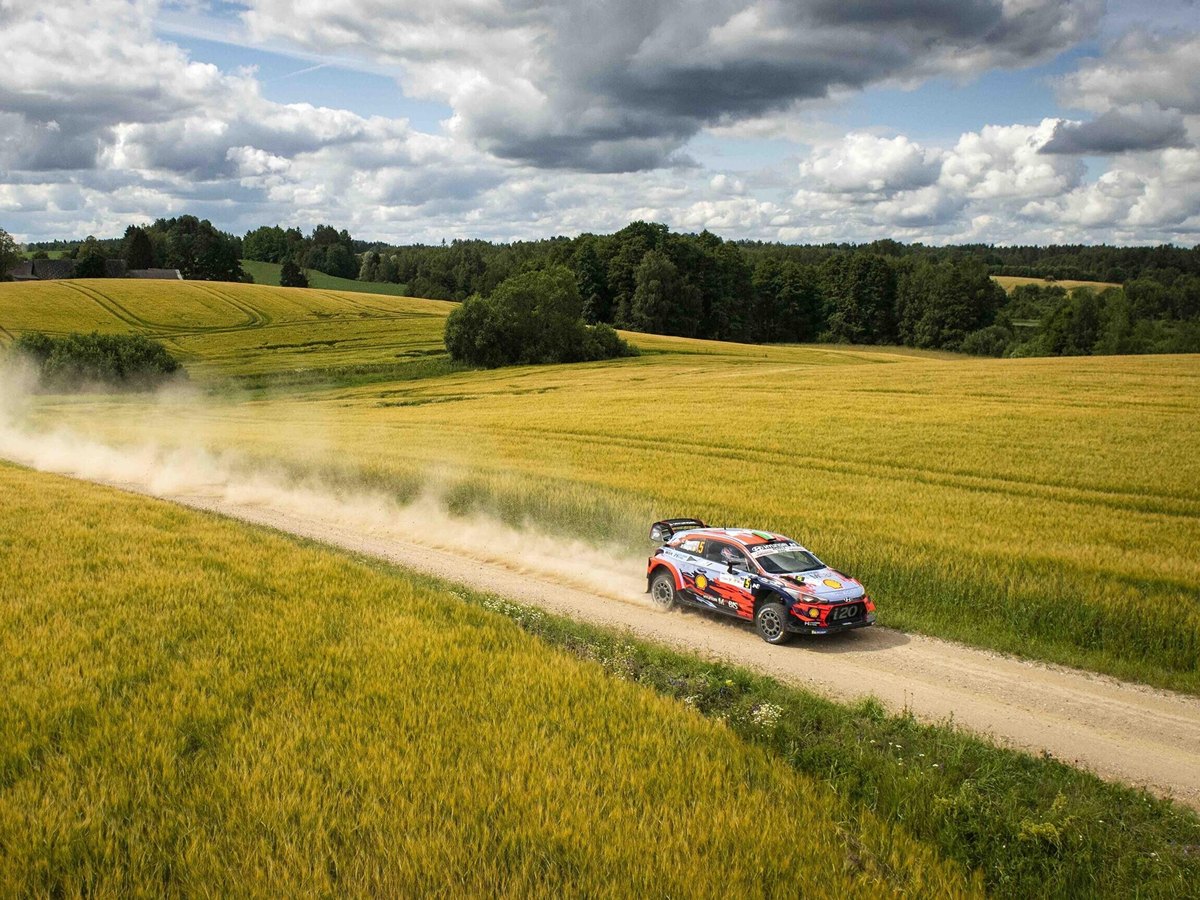
Eingebettete Regelung für Schotter, Hitze und Vibration — robuste E/A-Verarbeitung, ausfallsichere Datenaufzeichnung und Konfiguration, die zwischen den Prüfungen wechselt.
Embedded-Software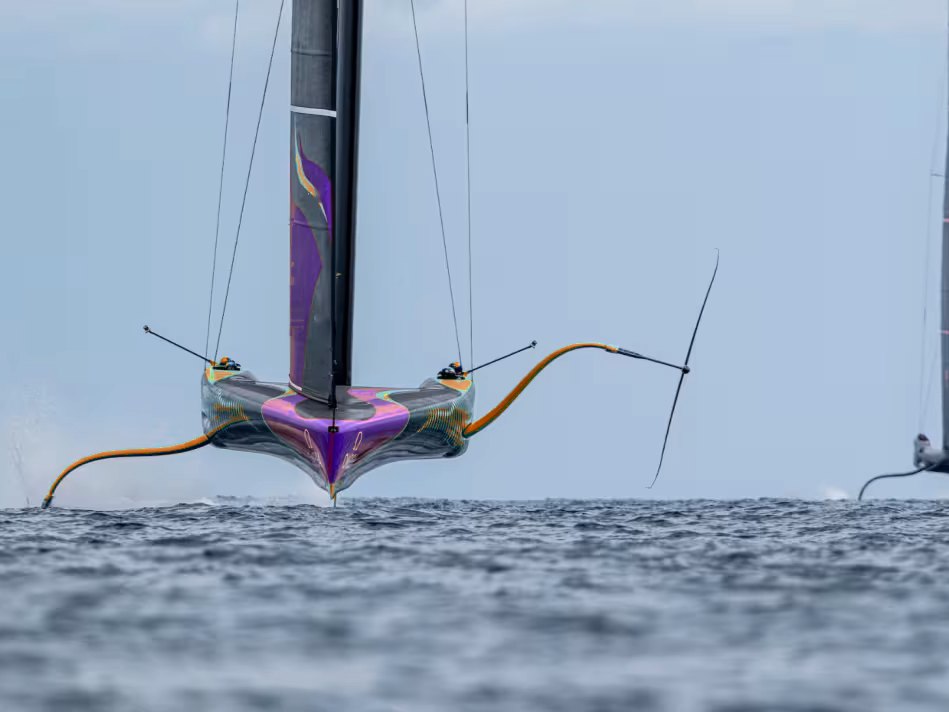
Riggkräfte, Foil-Position und Bootsinstrumentierung in Echtzeit zusammengeführt, damit Crew und Shore-Team dieselben Werte sehen.
Embedded-SoftwareRegelalgorithmen in MATLAB/Simulink modelliert und gemeinsam mit der Hardware spezifiziert.
Embedded-C, FPGA-Logik und Hardware aus einem Team.
Vor der Auslieferung auf unseren HIL-Prüfständen über alle Betriebsbedingungen geprüft.