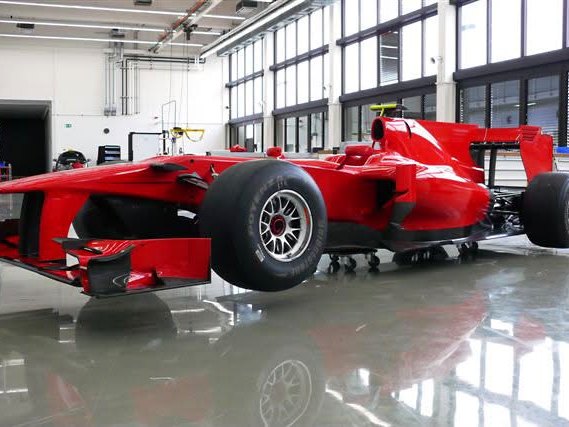
Formuła 1
Kod sterujący, który musi zachowywać się identycznie na każdym okrążeniu — deterministyczne czasy zadań, kalibrowalne mapy i ruch CAN mieszczący się w budżecie.
Oprogramowanie wbudowaneJeden zespół pisze oprogramowanie, projektuje sprzęt, na którym ono działa i testuje całość na własnych stanowiskach HIL.
Firmware czasu rzeczywistego, modele Simulink i logika FPGA, tworzone zgodnie z ISO 26262 i DO-178C.
02Platformy kalibrowalne przez XCP — od płytki prototypowej po seryjny sterownik.
03Stanowiska symulacji czasu rzeczywistego i testy automatyczne wykonywane przed każdą wysyłką.
04Projektowanie, specyfikacja i walidacja wiązek w standardzie MIL i motorsportu.
05Sterownik serwozaworu scSVD2 i sterownik pojazdu scVCU.
Tam działa nasze oprogramowanie wbudowane. Każda z poniższych dyscyplin wyznacza wymagania czasowe, odporność i diagnostykę, pod które piszemy kod.
Kod sterujący, który musi zachowywać się identycznie na każdym okrążeniu — deterministyczne czasy zadań, kalibrowalne mapy i ruch CAN mieszczący się w budżecie.
Oprogramowanie wbudowane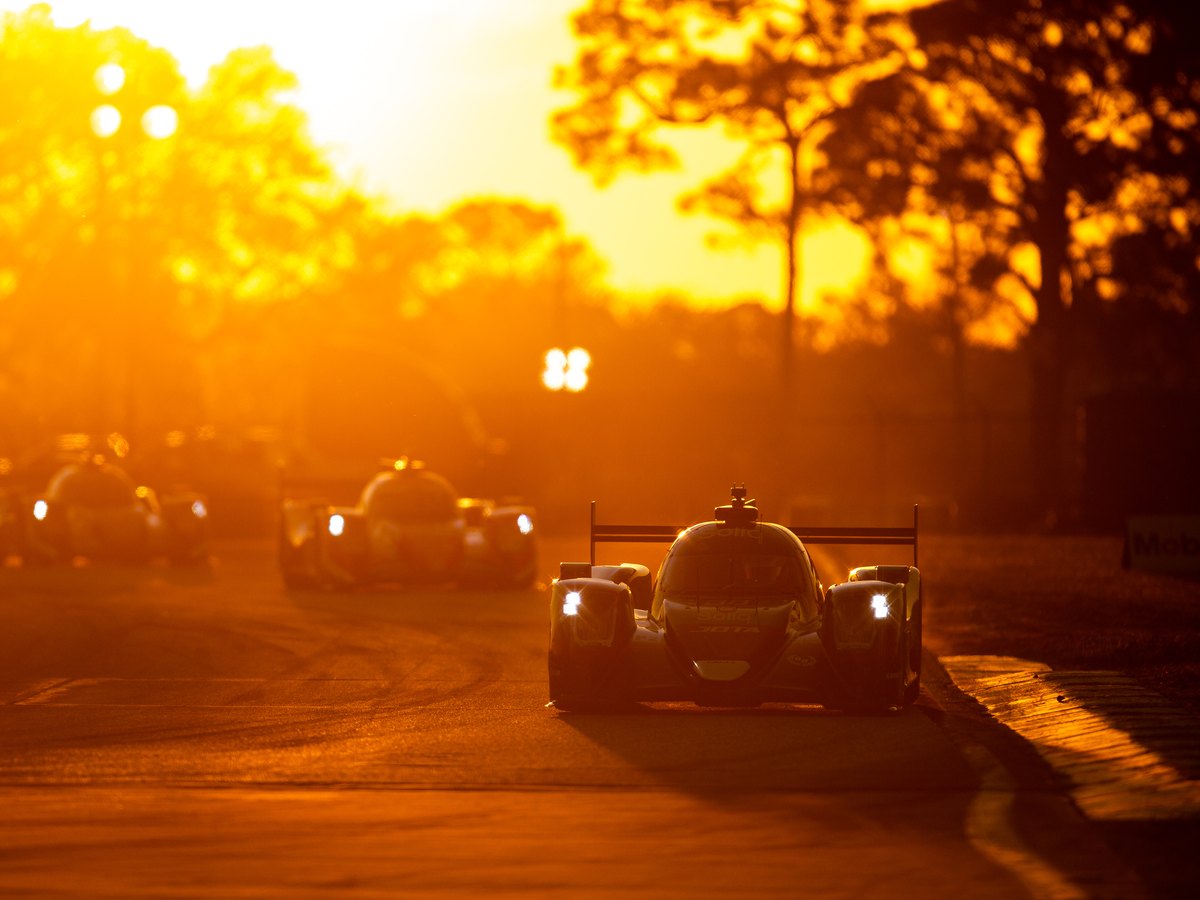
Dwadzieścia cztery godziny bez resetu: watchdogi, obsługa błędów i diagnostyka napisane tak, by problem był widoczny z alei serwisowej, a nie dopiero po mecie.
Oprogramowanie wbudowane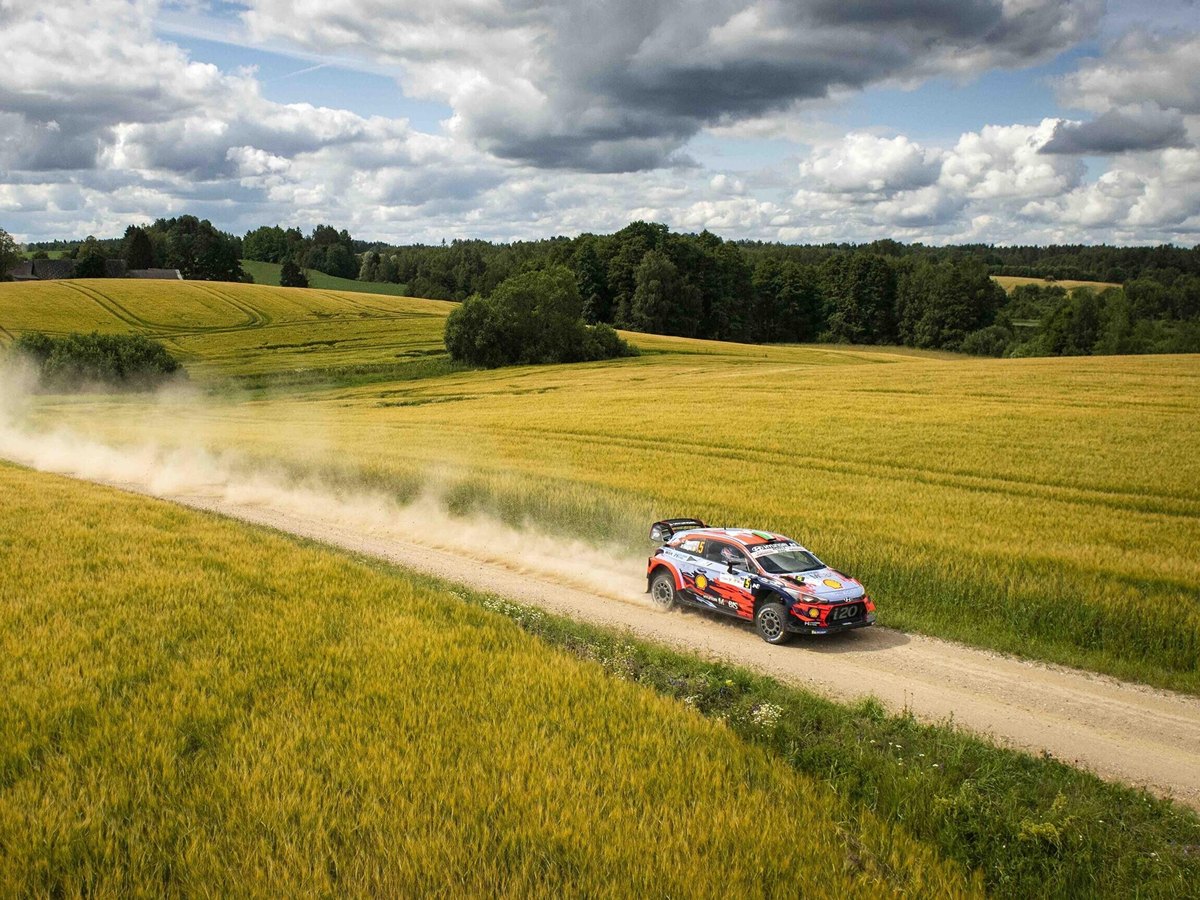
Sterowanie wbudowane przygotowane na szuter, wysoką temperaturę i drgania — odporna obsługa wejść i wyjść, niezawodna rejestracja danych oraz konfiguracja zmieniana między odcinkami.
Oprogramowanie wbudowane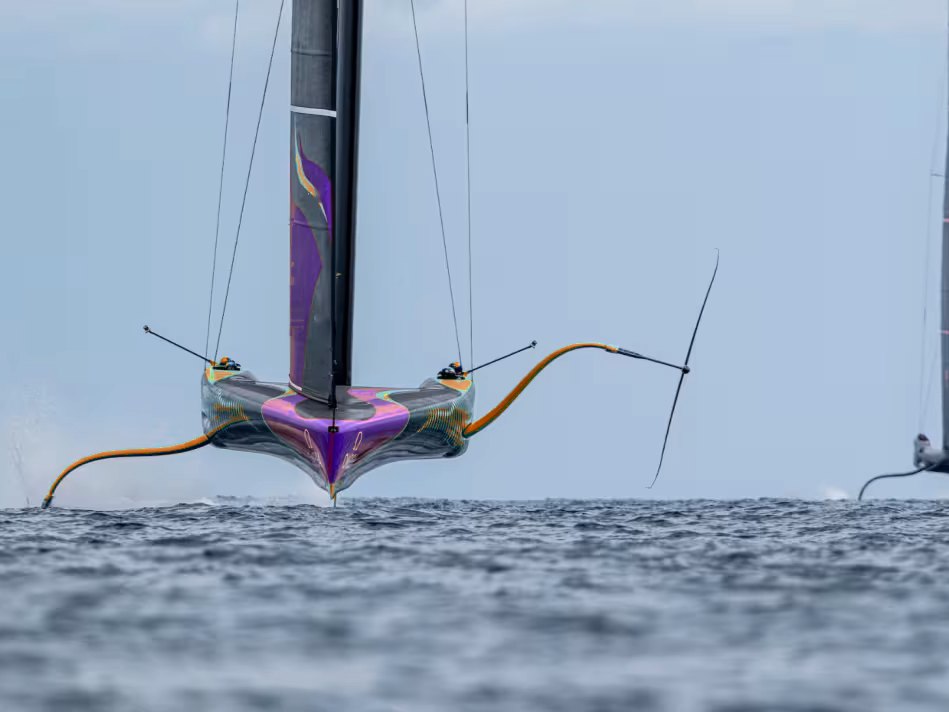
Obciążenia takielunku, położenie foili i aparatura pomiarowa jachtu łączone w czasie rzeczywistym, aby załoga i zespół na brzegu widzieli te same wartości.
Oprogramowanie wbudowaneAlgorytmy sterowania modelowane w MATLAB/Simulink i specyfikowane razem ze sprzętem.
Wbudowany C, logika FPGA i sprzęt od jednego zespołu.
Przed dostawą sprawdzane na naszych stanowiskach HIL w pełnym zakresie warunków pracy.