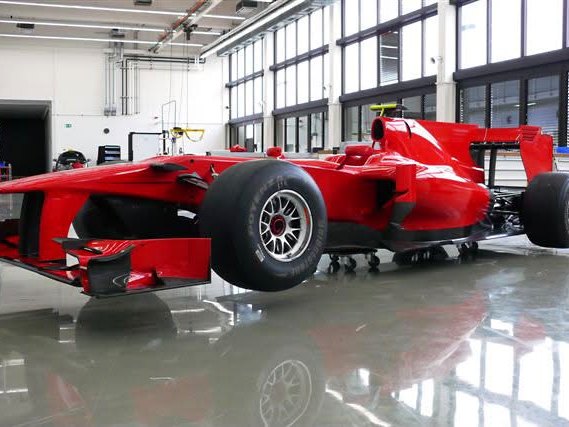
Formule 1
Un code de commande qui doit se comporter à l'identique à chaque tour — ordonnancement déterministe, cartographies calibrables et trafic CAN maîtrisé.
Logiciel embarquéUne même équipe écrit le logiciel, conçoit le matériel qui l'exécute et teste les deux sur nos propres bancs HIL.
Firmware temps réel, modèles Simulink et logique FPGA, conformes aux normes ISO 26262 et DO-178C.
02Plateformes calibrables par XCP, de la carte prototype au calculateur de série.
03Bancs de simulation temps réel et tests automatisés exécutés avant toute livraison.
04Conception, spécification et validation de faisceaux aux standards MIL et sport automobile.
05Le pilote de servovalve scSVD2 et le calculateur véhicule scVCU.
Là où tourne notre logiciel embarqué. Chaque discipline ci-dessous impose le timing, la robustesse et le diagnostic auxquels le code est écrit.
Un code de commande qui doit se comporter à l'identique à chaque tour — ordonnancement déterministe, cartographies calibrables et trafic CAN maîtrisé.
Logiciel embarqué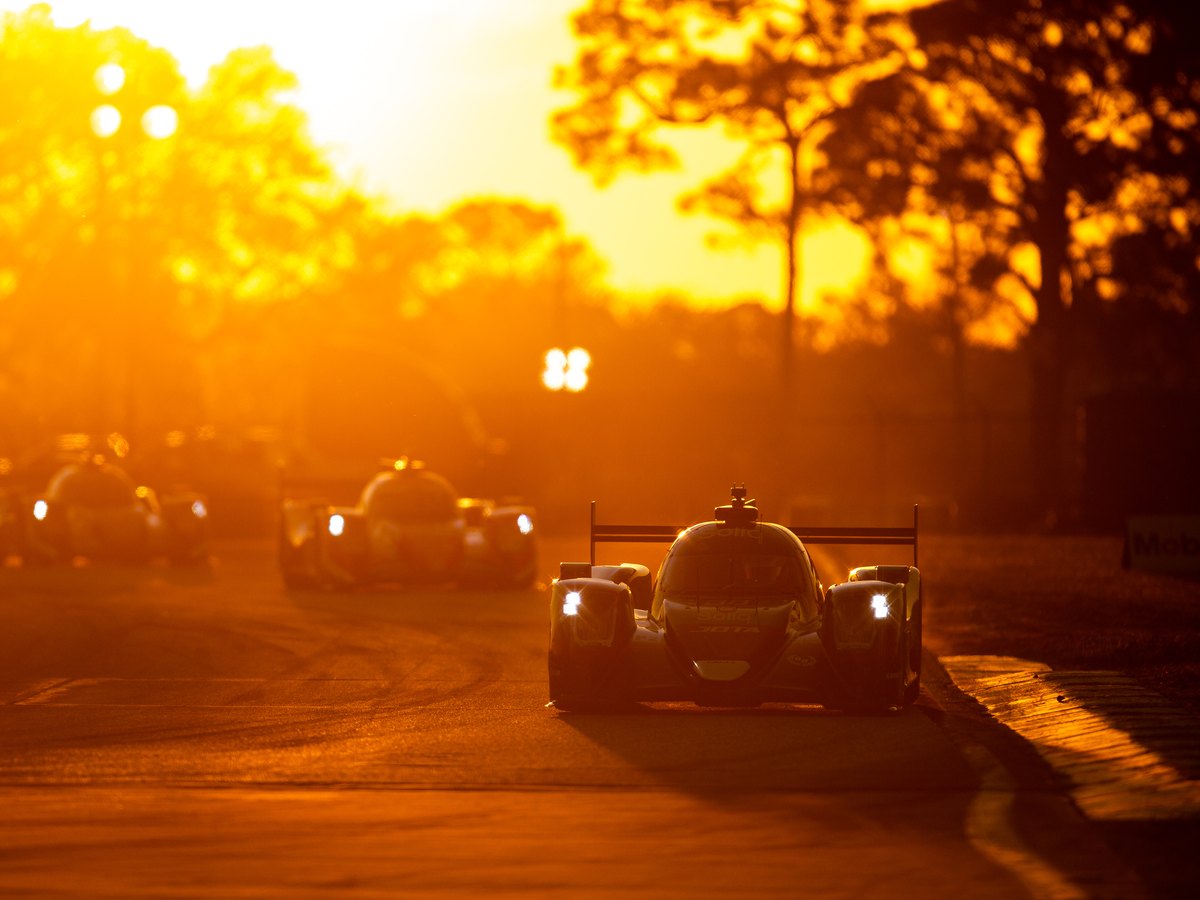
Vingt-quatre heures sans reset : chiens de garde, gestion des défauts et diagnostics conçus pour qu'un problème soit visible depuis le muret, pas après le drapeau.
Logiciel embarqué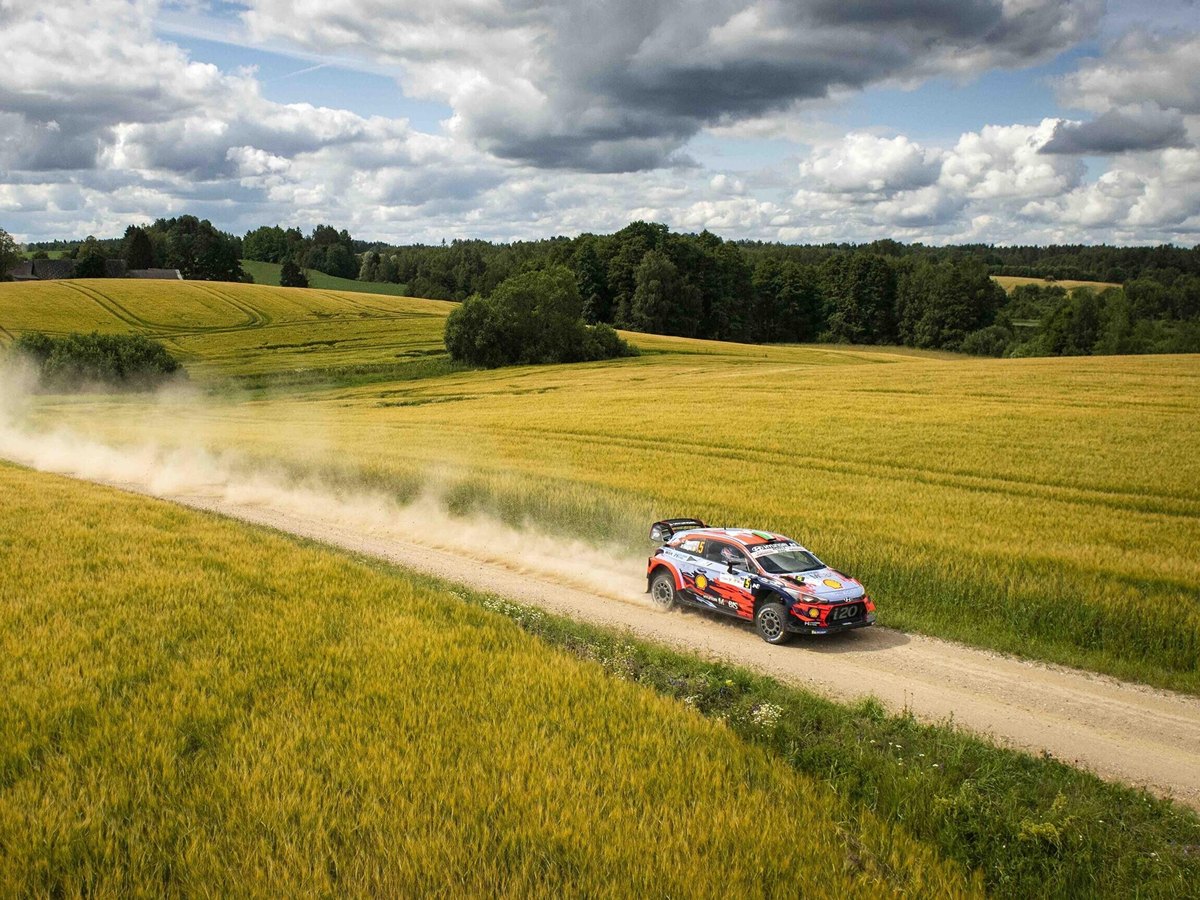
Commande embarquée conçue pour la terre, la chaleur et les vibrations — gestion robuste des E/S, journalisation résiliente et configuration modifiable entre les spéciales.
Logiciel embarqué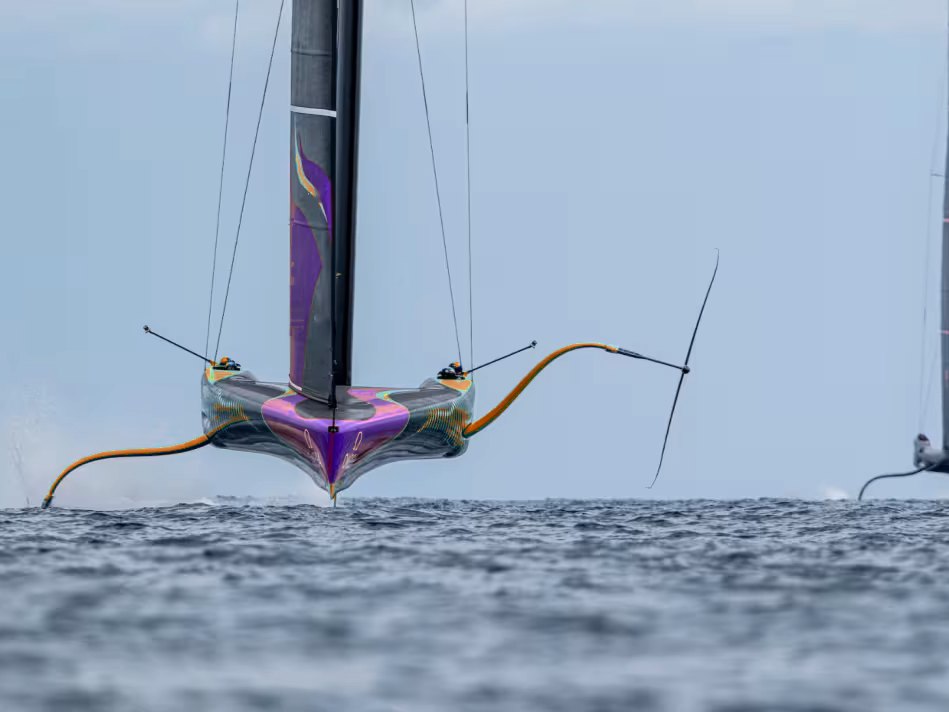
Charges du gréement, position des foils et instrumentation du bateau fusionnées en temps réel, pour que l'équipage et l'équipe à terre lisent les mêmes chiffres.
Logiciel embarquéAlgorithmes de commande modélisés sous MATLAB/Simulink et spécifiés avec le matériel.
C embarqué, logique FPGA et matériel issus de la même équipe.
Testé sur nos bancs HIL dans toutes les conditions d'exploitation avant livraison.